SENSING · 感应区
2.60 m / −25.0°
 数字钥匙实验系统2026 NUEDC · C ProblemGitHub ↗
FEATURE DEMONSTRATION
五项核心功能均以真实实验视频验证;选择左侧功能,在同一影像舞台查看对应动作。
SOFTWARE SHOWCASE
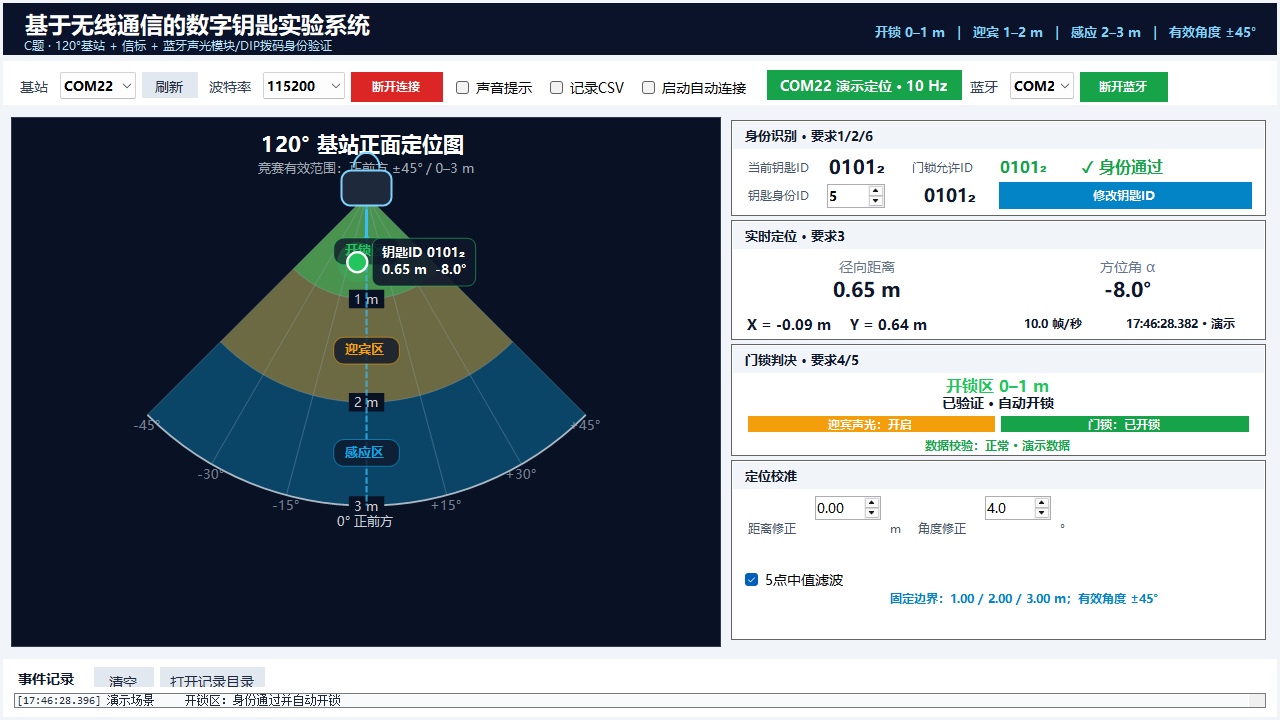
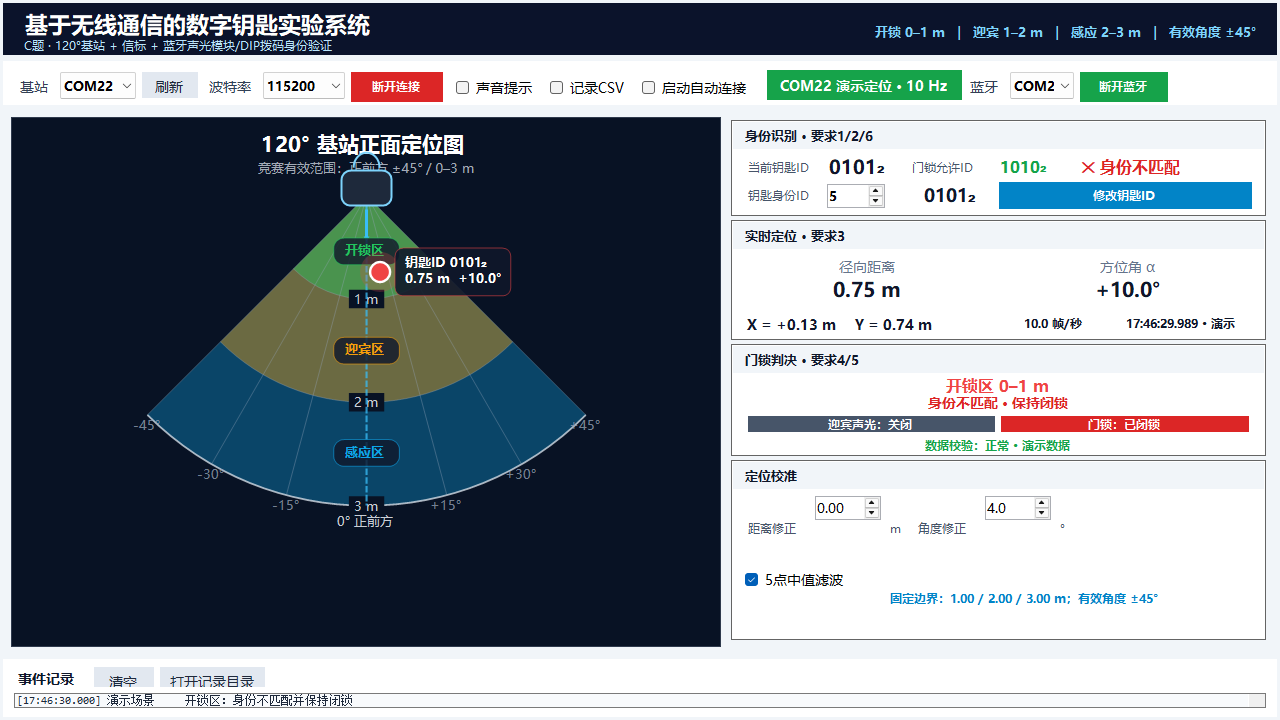
同一界面完成身份、距离、方位、平面坐标、区域状态、声光和门锁动作显示。
PHYSICAL SYSTEM
鼠标悬停缩略图即可切换大图,触屏设备可点击切换;所有照片均按原始比例完整显示。
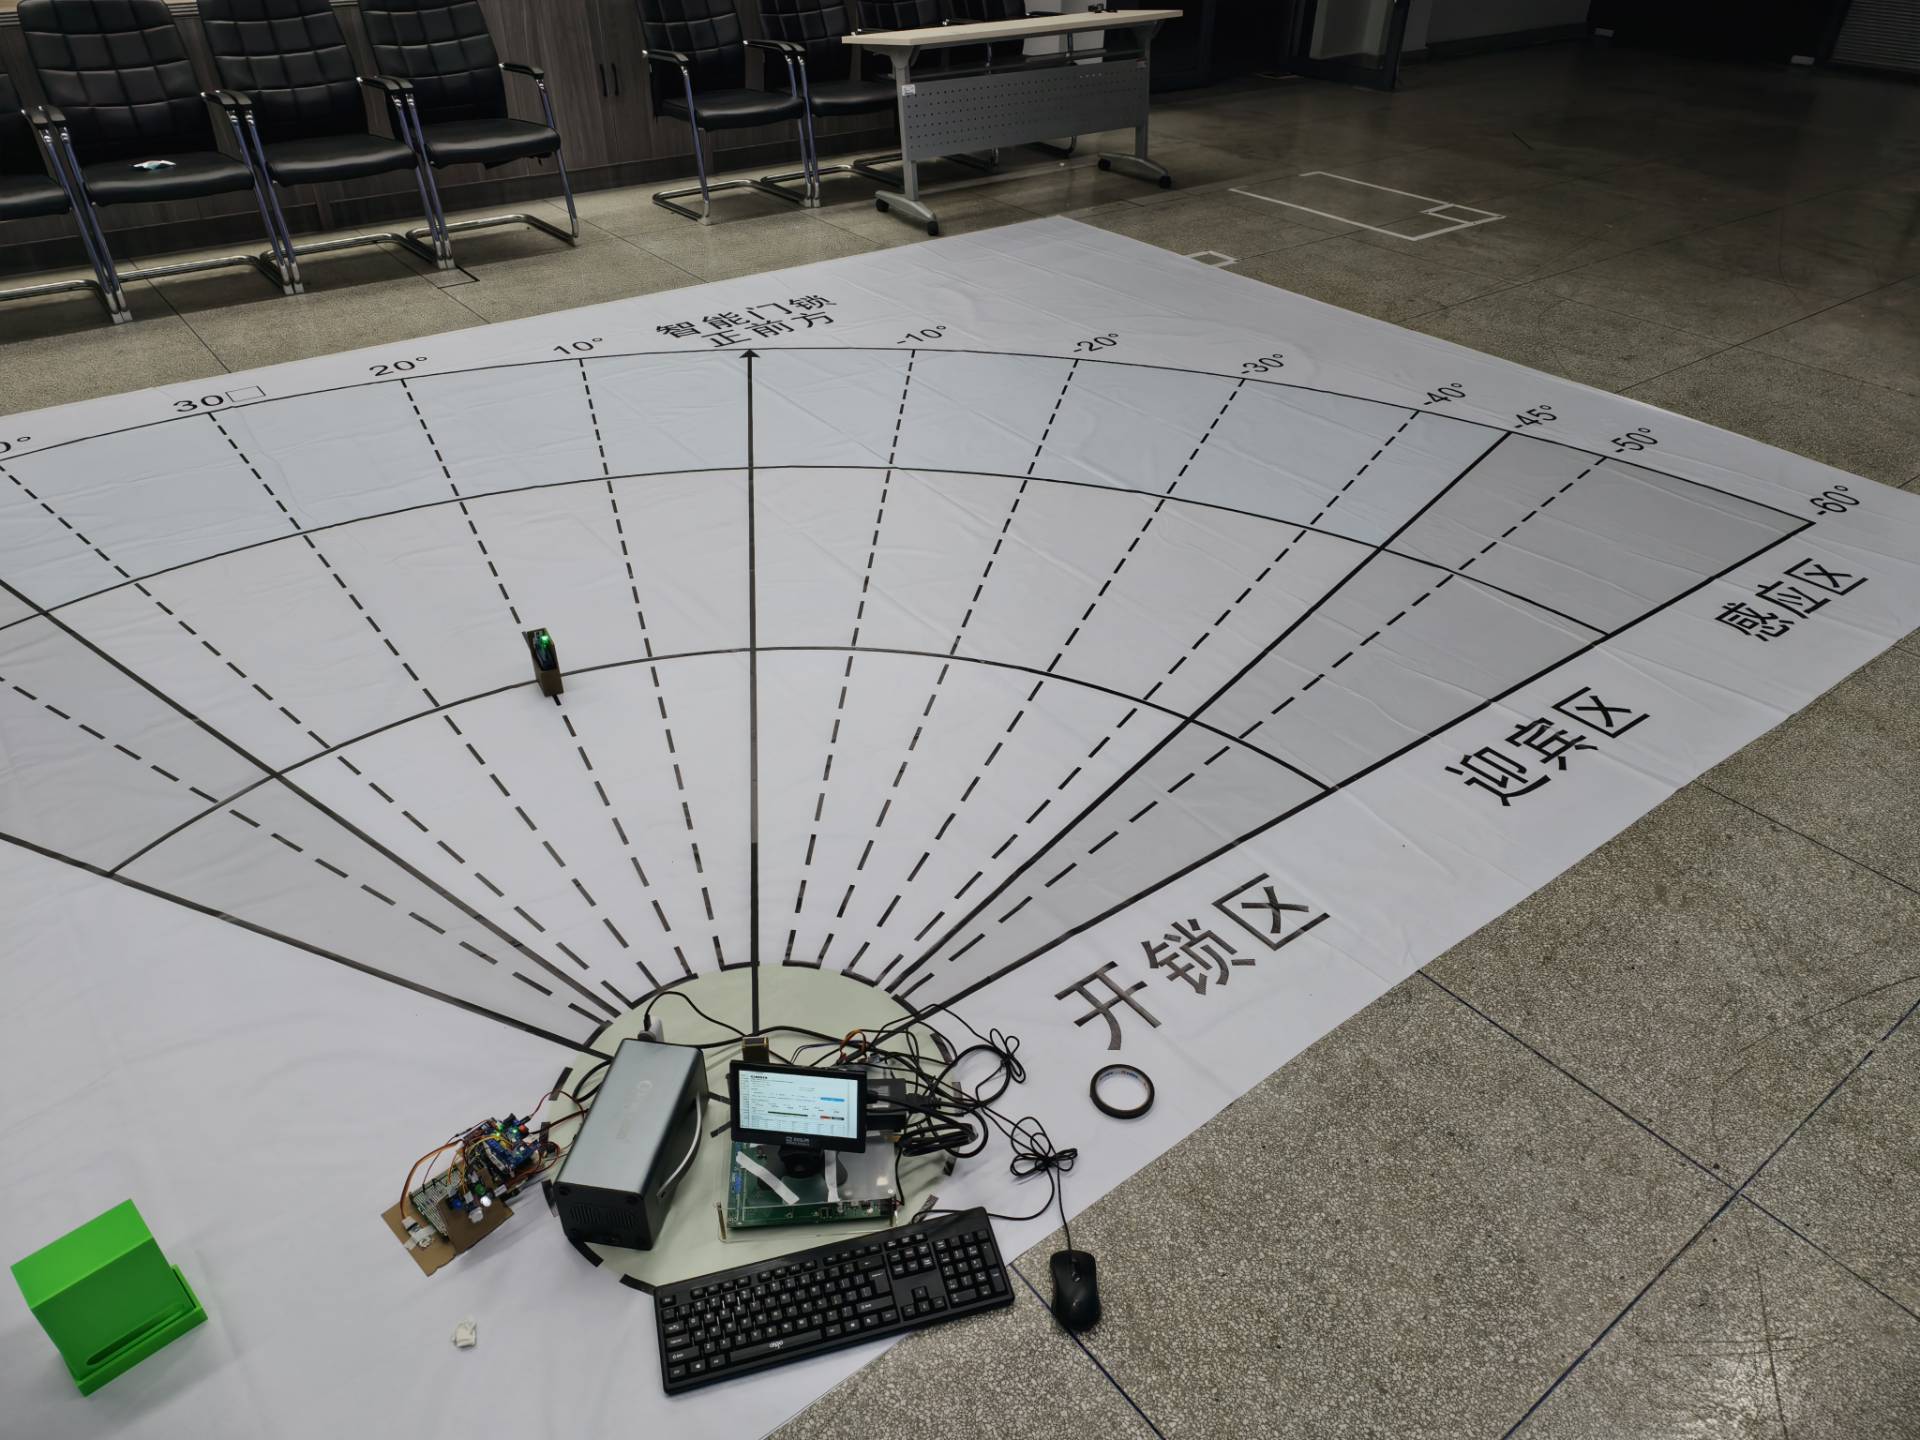
以门锁为圆心标定开锁区、迎宾区与感应区,用于验证距离和方位判决。
POSITIONING PRINCIPLE
系统采用单基站四天线 UWB 方案:ToF 给出径向距离,PDoA 计算方位角,再通过卡尔曼滤波稳定区域边界。
相较蓝牙 RSSI 和超声波方案,UWB 对多径与环境变化更不敏感;四天线阵列无需部署多台基站,适合门锁正前方 120° 范围内的实时定位。
收发两端交换时间戳,扣除钥匙端应答时间后得到飞行时间,再用标定参数修正系统偏差。
同一平面波到达两根天线的路程差形成相位差,由天线间距 d 和波长 λ 求得方位角 α。
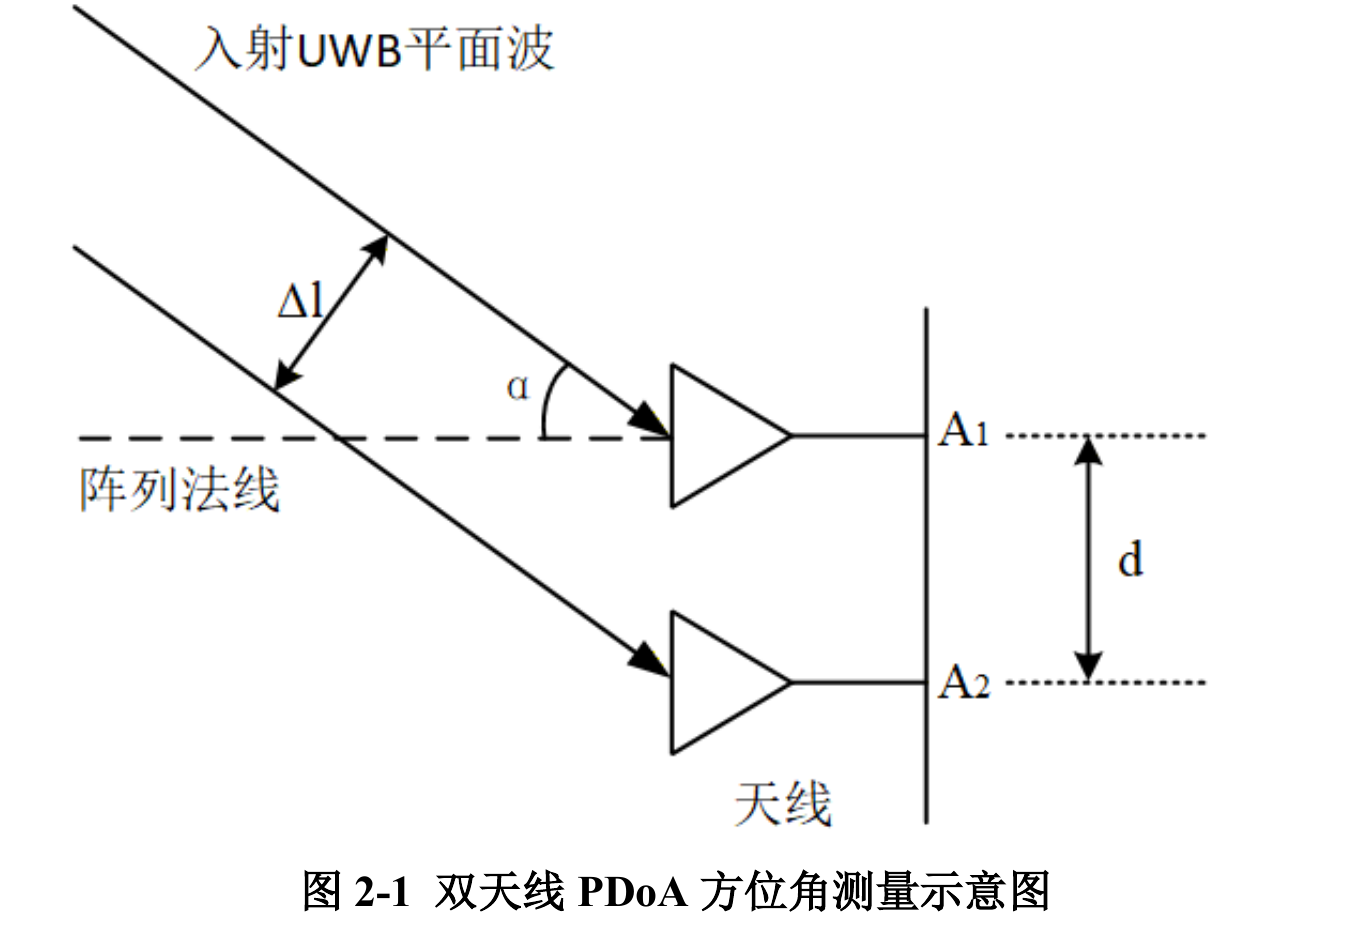
距离和角度分别进入一维卡尔曼滤波器;四天线提供多组基线结果,按有效性加权融合。
HARDWARE & SOFTWARE
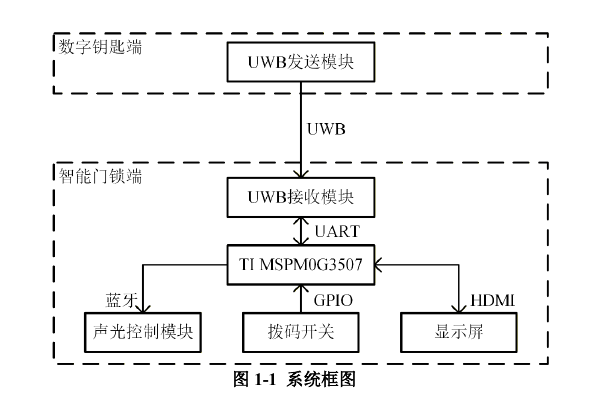
钥匙端使用 UWB 发射模块;门锁端以 TI MSPM0G3507 为核心,接收定位数据并驱动声光、拨码与显示模块。
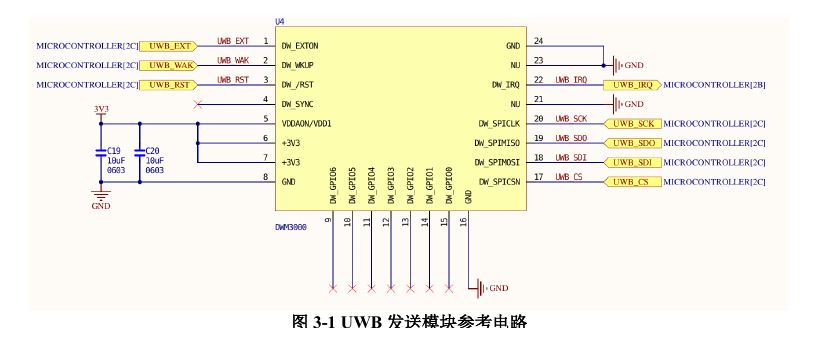
3.3 V 供电,SPI 与主控连接;EXTON、WAKE 和 RST 完成上电与复位控制。
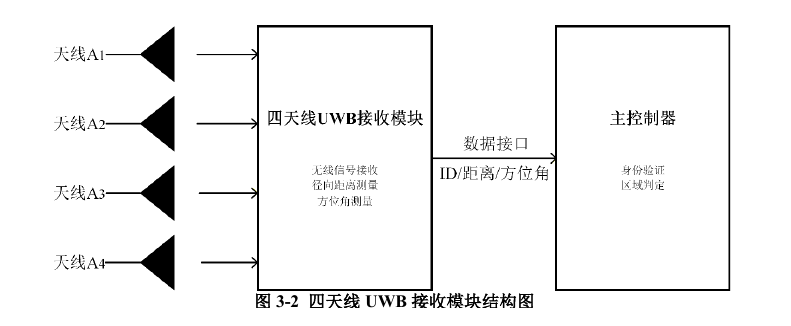
接收模块输出身份 ID、距离和方位角,主控负责身份验证与区域判定。
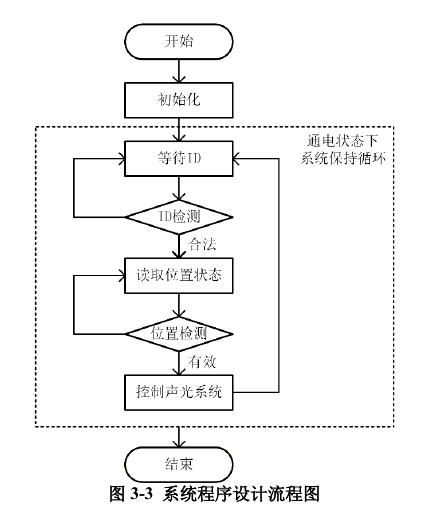
等待 ID → 身份检测 → 读取位置 → 位置检测 → 控制声光与门锁。
门锁只在钥匙 ID 与拨码允许 ID 一致、位置数据有效且进入目标区域时执行动作。
VALIDATION
六组定位精度测试与六组身份 / 区域功能测试均记录在设计报告中。
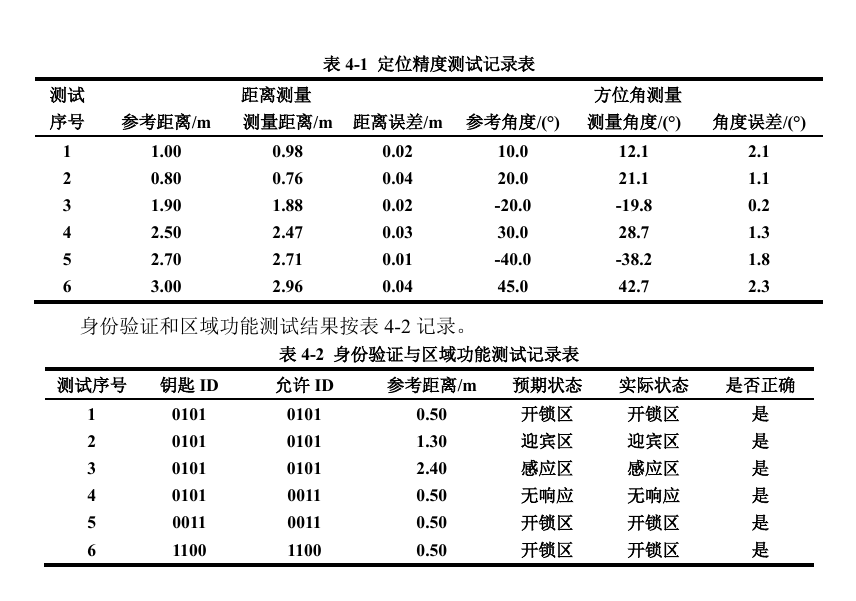
定位测试包含近、中、远距离和左右方位;功能测试同时覆盖身份匹配、身份不匹配、开锁区、迎宾区与感应区。
OUR TEAM
华中科技大学参赛队在全国大学生电子设计竞赛湖北赛区现场,携数字钥匙、门锁执行端与系统显示装置完成作品展示。
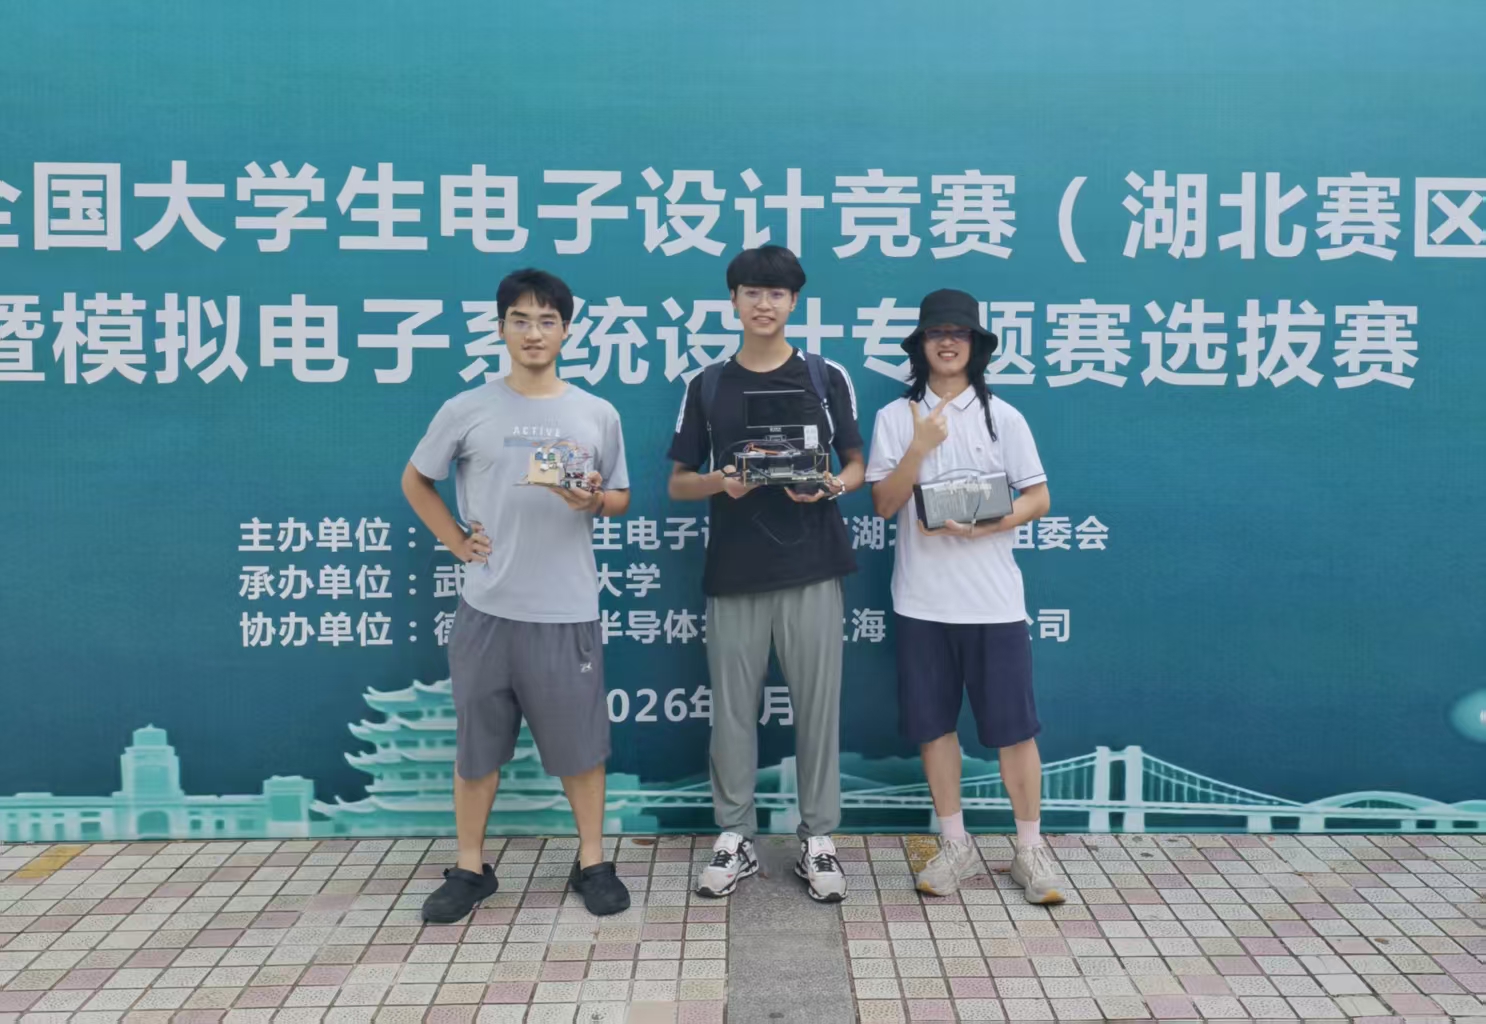
谢秋实(队长) · 朱拓源 · 庞亚宸
从定位算法、上位机软件到门锁执行端,团队共同完成整套数字钥匙实验系统的设计、制作与现场验证。
PROJECT RESOURCES
设计报告、题目原文、定位套件资料和完整源码均可直接查看。
定位原理、硬件电路、程序流程、系统测试与完整数据。
基于无线通信的数字钥匙实验系统完整题面。
规格书、协议、示例代码、硬件文件与安装视频。
Windows 上位机、串口协议测试与 MSPM0 固件。